51单片机-串口通信
·
1.基本概念
(1)串行通信,并行通信
| 通信方式 | 数据传输方式 | 所需数据线数量 | 传输速度 | 传输距离 | 抗干扰能力 | 硬件成本 | 常见接口/应用 |
|---|---|---|---|---|---|---|---|
| 串行通信 | 数据一位一位 (bit) 依次传输 | 少(通常 1 根数据线 + 控制线) | 相对较低(单次仅 1 bit),但可通过高速协议弥补 | 长距离可靠(可达数米到数十公里) | 高(线少、同步机制强) | 成本低(布线简单) | UART、SPI、I²C、USB、CAN、RS232、RS485 |
| 并行通信 | 多个位(一般 8 位或 16 位)同时在多条线上并行传输 | 多(一般 8/16/32 根数据线 + 控制线) | 高(一次传多个 bit) | 短距离(通常在 PCB 内或板间连接) | 差(易受时序偏差和干扰影响) | 成本高(线多、排布复杂) | 内存总线、CPU 与外设总线、老式打印机并口 (LPT) |
(2)单工,半双工,全双工通信
| 通信方式 | 传输方向 | 是否可同时双向 | 带宽利用率 | 常见接口/标准 | 典型应用场景 | 举例 |
|---|---|---|---|---|---|---|
| 单工 (Simplex) | 只能单向传输 | 否 | 低(仅一方使用通道) | 无特殊接口要求 | 信息广播、数据采集 | 收音机、电视广播、键盘输入 |
| 半双工 (Half Duplex) | 可双向传输,但同一时刻只能一个方向 | 否 | 中等(通道可切换方向,但有等待时间) | RS485、对讲机协议 | 节点较多但不要求实时双向通信的总线系统 | 对讲机、RS485 总线、旧式无线电台 |
| 全双工 (Full Duplex) | 可双向传输 | 是(同时收发) | 高(收发通道同时利用) | RS232、UART、TCP/IP、光纤通信 | 实时交互、数据吞吐要求高 | 电话、以太网、UART 串口通信 |
(3)什么是串口通信
串口通信:指通过串行接口(如 UART)逐位传输数据的通信方式。
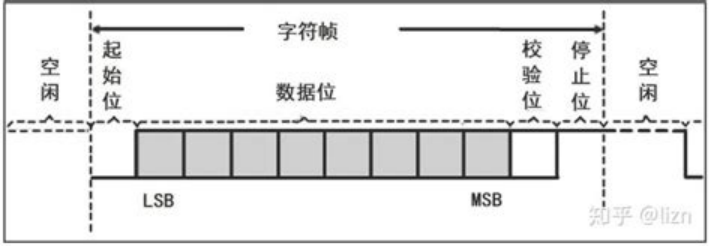
(4)串口通信的通信时序
- 空闲时数据线为高电平;
- 发送发发送一个低电平表示起始位;
- 发送的第一个比特是最低为(最右边);
- 校验位分为奇校验,偶校验和无校验。奇校验是指确保数据位加上校验位中"1",1的总数为奇数;偶校验是指确保数据位加上校验位中"1",1的总数为偶数;
- 为保证下一个字节发送前的起始位能够表现出来,校验位之后发送一个停止位1。
(5)串口通信的速率(波特率)
决定因素:
串口的时钟频率(晶振 + 分频器)。
通信双方必须设置为相同的波特率。
常见波特率:
9600、19200、38400、57600、115200、230400 bps 等。
(6)同步通信、异步通信
同步通信:通信双方共享同一个时钟信号,数据和时钟同步进行(如 SPI、I²C)。
异步通信:没有公共时钟,用起始位/停止位来实现同步(如 UART)。
串口通信(UART):属于 异步通信。
(7)TTL,RS232,RS485
| 标准 | 电平范围 | 逻辑定义 | 通信方式 | 传输距离 | 特点/应用场景 |
|---|---|---|---|---|---|
| TTL | 0V(低) ~ 5V/3.3V(高) | 高电平=1,低电平=0 | 单端 | < 1m | 芯片之间短距离通信,常见于 MCU、模块接口(如 STM32、Arduino 的 UART) |
| RS232 | -3V ~ -15V 表示逻辑 1;+3V ~ +15V 表示逻辑 0(与 TTL 相反) | 反逻辑 | 点对点 | ≤ 15m | 早期电脑串口、调制解调器,抗干扰比 TTL 强 |
| RS485 | 差分信号:A、B 两根线电压差 | A-B > +200mV = 1;A-B < -200mV = 0 | 半双工或全双工(多点总线) | ≤ 1200m | 抗干扰强,支持多机通信,常用于工业现场总线、485 转换器 |
2.代码
(1)初始化
void init_uart(void)
{
	unsigned char t;
	t = SCON;
	t &= ~(3 << 6);
	t |= (1 << 6) | (1 << 4);
	SCON = t;

	PCON |= (1 << 7);
	TCON |= (1 << 6);

	t = TMOD;
	t &= ~(0xFFFF);
	t |= (1 << 5);
	t |= (1 << 0);
	TMOD = t;
	TH1 = 204;
	TL1 = 204;
	TH0 = a >> 8;
	TL0 = a;

	IE |= (1 << 4) | (1 << 7) | (1 << 1);

}
(2)发送函数
void send_char(char ch)
{
	SBUF = ch;
	while((SCON & (1 << 1)) == 0);
	SCON &= ~(1 << 1);
}


void send_buffer(const char *p, int len)
{
	while(len--)
	{
		send_char(*p++);
	}
}
(3)串口中断服务函数
xdata char rcv_buffer[64] = {0};
int pos = 0;

void uart_handler(void) interrupt 4
{
	if((SCON & (1 << 0)) != 0)
	{
		rcv_buffer[pos++] = SBUF;
		SCON &= ~(1 << 0);
	}
}
8051 的存储空间分为几类:
DATA:内部 RAM 的低 128 字节(0x00 ~ 0x7F),可直接寻址。
IDATA:内部 RAM 的全部 256 字节(0x00 ~ 0xFF),间接寻址。
XDATA:外部 RAM(0x0000 ~ 0xFFFF,最大 64KB),通过
MOVX指令访问。CODE:程序存储器(ROM/Flash),存放程序和常量。
(4)检验大小端存储函数
void check_mcu_endianness(void)
{
    int n = 0x1234;
    unsigned char *s = (unsigned char *)&n;
    int i;
    for (i = 0; i < sizeof(n); ++i)
    {
        sprintf(buffer, "%X", s[i]);
        send_buffer(buffer, strlen(buffer));
        send_char(' ');
    }
    send_char('\n');
}
(5)检测51单片机中数据类型所占用的字节
int n;
n = sizeof(int);
sprintf(buffer, "int size = %d", n);
send_buffer(buffer, strlen(buffer));
(6)通信协议解析函数
unsigned char sumOfTheArray(unsigned char *p, int len)
{
	unsigned char sum = 0;
	int i;
	for(i = 0;i < len; ++i)
	{
		sum += p[i];
	}
	return sum;
}

void timer0_handler(void)  interrupt 1
{
	P2 ^= (1 << 1);
	TH0 = a >> 8;
	TL0 = a;
}

int *p;
int n = 0;

void parse(void)
{
	if((unsigned char)rcv_buffer[0] == 0xAA && (unsigned char)rcv_buffer[pos - 1] == 0x0D)
	{
		if((unsigned char)rcv_buffer[1] == 0x01)
		{
			if(sumOfTheArray(rcv_buffer, 5) == (unsigned char)rcv_buffer[5])
			{
				if((unsigned char)rcv_buffer[2] == 0x01)
				{
					p = (int *)&rcv_buffer[3];
					n = *p;
					TCON &= ~(1 << 4);
				}
				else if((unsigned char)rcv_buffer[2] == 0x02)
				{
					p = (int *)&rcv_buffer[3];
					n = *p;

					if(200 == n)
					{
						a = HZ200;
						TCON |= (1 << 4);
					}
					else if(400 == n)
					{
						a = HZ400;
						TCON |= (1 << 4);
					}
				}
			}
		}
	}
}


int main(void)
{
	init_uart();
	while(1)
	{
		 if(pos != 0)
		 {
			delay(0xFFFF);
			parse();
			pos = 0;
			memset(rcv_buffer, 0, sizeof(rcv_buffer));
		 }
		 show_number(n);
	}
}
openvela 操作系统专为 AIoT 领域量身定制,以轻量化、标准兼容、安全性和高度可扩展性为核心特点。openvela 以其卓越的技术优势,已成为众多物联网设备和 AI 硬件的技术首选,涵盖了智能手表、运动手环、智能音箱、耳机、智能家居设备以及机器人等多个领域。
更多推荐
 67
 0
- 0


 已为社区贡献2条内容

所有评论(0)