集成式气动阀产品设计
本项目设计并实现了一种集成式的高精度气动阀门控制系统,基于 STM32F407 主控芯片构建嵌入式控制平台,融合模拟信号采集、LCD 人机交互、PWM 驱动输出及闭环反馈控制等模块,完成对气动执行机构的精准位移控制。
一、方案介绍
1 系统统整体方案设计
本项目的整体设计采用压电陶瓷先导阀+二级放大器的方案,即MCU驱动压电陶瓷控制一级先导阀的开断,一级先导阀的充气作为二级放大器的控制气路,不同的控制气压会使二级放大器做出不同的动作,最后由二级放大器驱动气缸使阀门产生位移,整体设计的框图如图1.1所示。
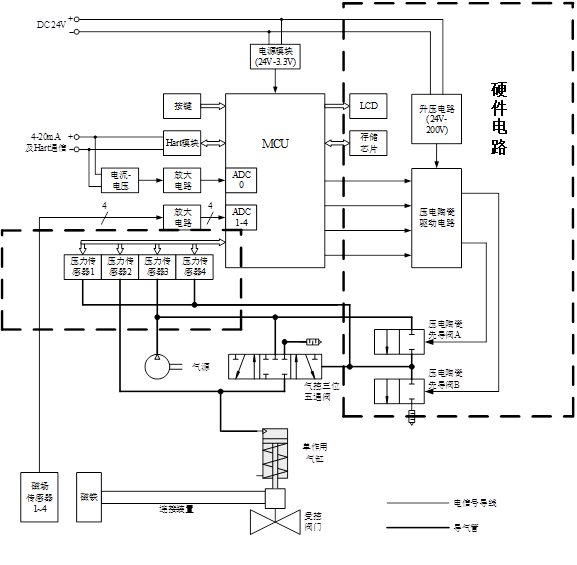
图1.1 系统框图
本项目主要负责任务如上图虚线框所示,包括STM32主控板电路的搭建、压电陶瓷驱动电路的设计、一级压电陶瓷先导阀的制作和压力传感器外围电路的设计。
具体硬件选用如下:STM32作为主控MCU,外接LCD显示屏、气压检测模块、压电陶瓷驱动电路和存储芯片等单元,利用压电陶瓷的特性实现电气信号的转换。
主控板选用STM32L431RCT6,其最小系统电路构成简单,功耗较低;压电陶瓷驱动电路主要由直流升压电路和继电器开关电路构成,前者为DC-DC(24V-200V)电路,后者由MCU输出PWM进行开关的控制,从而获取线性的直流电压;系统通过改变各个气室的气压,利用三位五通阀门进行不同气室压力的动作切换;同时,为了系统的稳定和精确,需要对各个气室的气压进行实时监测反馈,通过PID闭环算法,实现稳定而精确的气动阀门位移输出。
2 主控板电路
MCU选用STM32L431RCT6,其最小系统电路构成简单,有1个高级定时器、3个通用定时器和2个基本定时器,配备12位ADC,2个DMA,在本项目中资源可以得到充分的利用,主控板电路如图1.2所示。
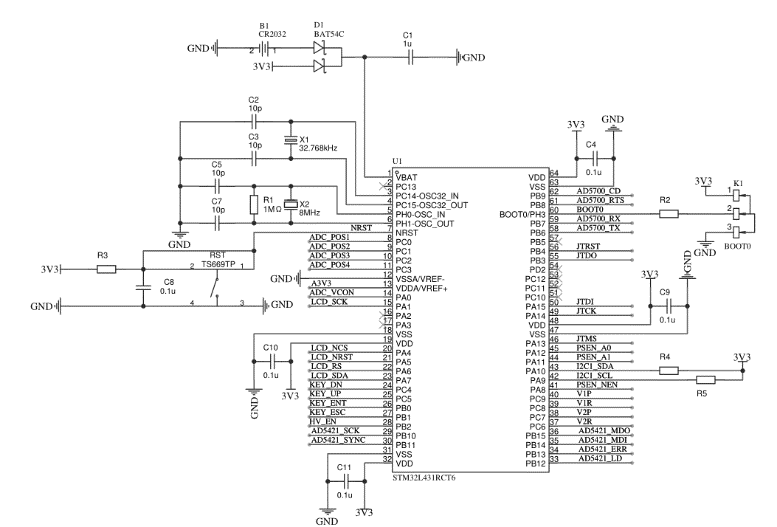
图1.2 主控板电路
主控板电路外接8MHz晶振作为HSE,同时配备JTAG下载电路、数据选择器、压力传感器等模块。
2.1 JTAG端口
JTAG引脚一般由两排20pin的插头组成,用于与仿真器进行连接,计算机可以通过仿真器将程序下载至MCU内,在调试过程中,仿真器也可将采集到的寄存器数据回传至PC机,JTAG端口与MCU的连接如图1.3所示。
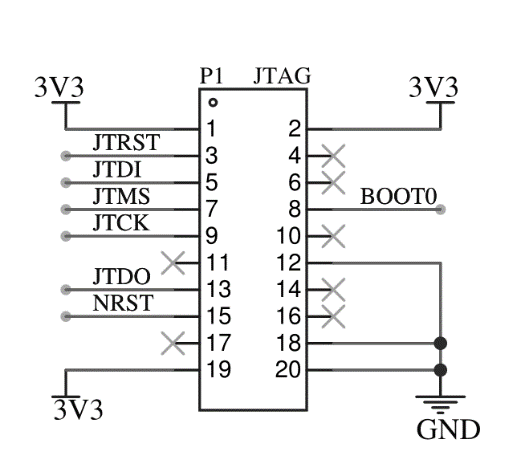
图1.3 JTAG下载电路
主控板电路外接8MHz晶振作为HSE,同时配备JTAG下载电路、数据选择器、压力传感器等模块,各个引脚的功能说明如下:
TMS:测试模式Test Model选择引脚,同来设置JTAG接口处于某种特定的测试模式;
TCK:测试时钟Test Clock输入;
TDI:测试数据Test Data输入,数据通过该引脚输入JTAG接口;
TDO:测试数据Test Data输出,数据通过该引脚从JTAG接口输出。
2.2 按键检测模块
按键检测模块在系统中起着动作判断执行的作用,通常用于系统复位和系统的初始化,其电路一般有按键开关、电阻和电容构成,其电路原理图如图1.4所示。
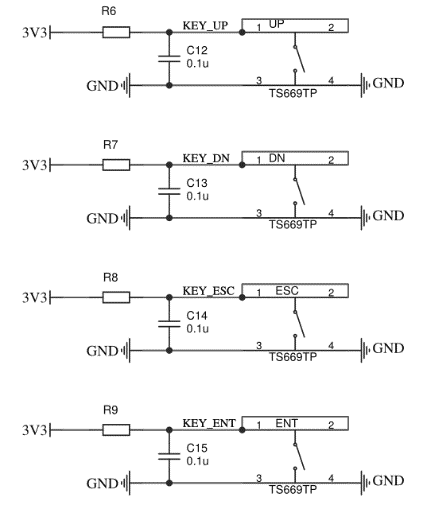
图1.4 按键检测模块
当按键开关打开时,电源对电容进行充电,抖动在电容充电完成之后就基本结束;当开关闭合时,电容和按键会构成闭合回路,抖动会在电容放电结束之后基本结束。
2.3 LCD显示模块
LCD显示模块主要用于系统的基本要素和关键信息的显示,其电路原理图如图1.5所示。
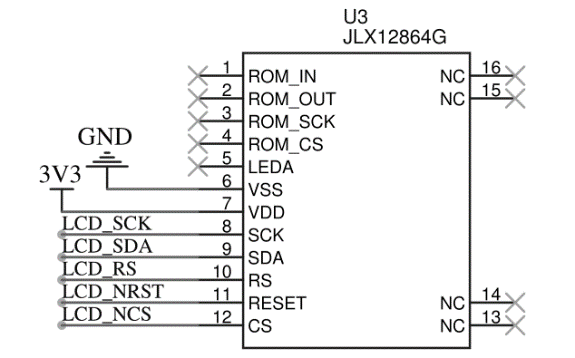
图1.5 LCD显示模块
关于JLX12864G的引脚说明如下:
ROM_IN和ROM_OUT:字库IC接口,分别为串行数据的输入和输出;
ROM_SCK:串行时钟输入;
ROM_CS:片选输入;
LEDA:背光电源正极;
SCK与SDA:串行时钟输入和串行数据输入
RS:寄存器选择信号
本项目采用SPI驱动LCD液晶屏,便于节省IO接口,为系统的设计节省了端口资源。
2.4 数据存储器24C02外围电路
存储器24C02是基于I2C-BUS的存储器件,遵循二线制通信协议,具有接口方便、器件体积小和数据掉电不丢失的优点,在嵌入式领域、工业自动化控制等领域得到了广泛的推广和使用。
本项目中,数据存储器用来存储气动阀门初始位置(气压数据),其硬件电路如图1.6所示。
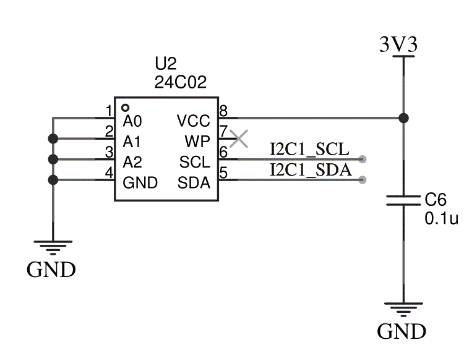
图1.6 24C02外围电路
关于24C02的引脚说明如下所示:
A0、A1、A2:为器件地址线;
WP:写保护引脚;
SCL、SDA:I2C主要通信接口。
电路图中pin1、pin2、pin3接地,用于配置可编程地址,设备读操作地址设置为:0XA1,写操作地址为:0XA0,同时,将pin5和pin6接入主控MCU的I2C通信接口。
2.5 XGZP6877D气压传感器外围电路
本项目对系统闭环有一定需求,如何简单而快速地获取压力变化量,对于闭环算法的构建起着重要作用,表压型传感器明显更符合本项目的需求。
XGZP6877D型压力传感器是表压型传感器,测量范围为-100kPa~1000kPa,拥有24位ADC,高分辨率,I2C信号输出,宽温度补偿,实物模块如图1.7所示。
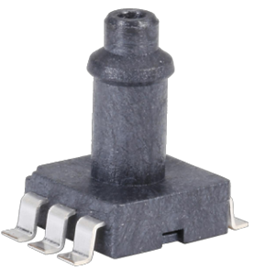
图1.7 XGZP6877D压力传感器实物图
XGZP6877D采用类SOP封装形式,通过壳体内部绑定的压力传感器芯体与信号处理IC,传感器会以供电电压为参考,产生一个经过A/D数模转换采集后数字信号,再将这个数字信号进行一定校准和补偿。XGZP6877D压力传感器拥有体积小、安装便捷、精度高等优点,广泛用于医疗电子、阀门气体控制和物联网等领域。
气压传感器用来检测系统各个气室的气压,并实时反馈至MCU进行闭环控制,硬件电路如图1.8所示。
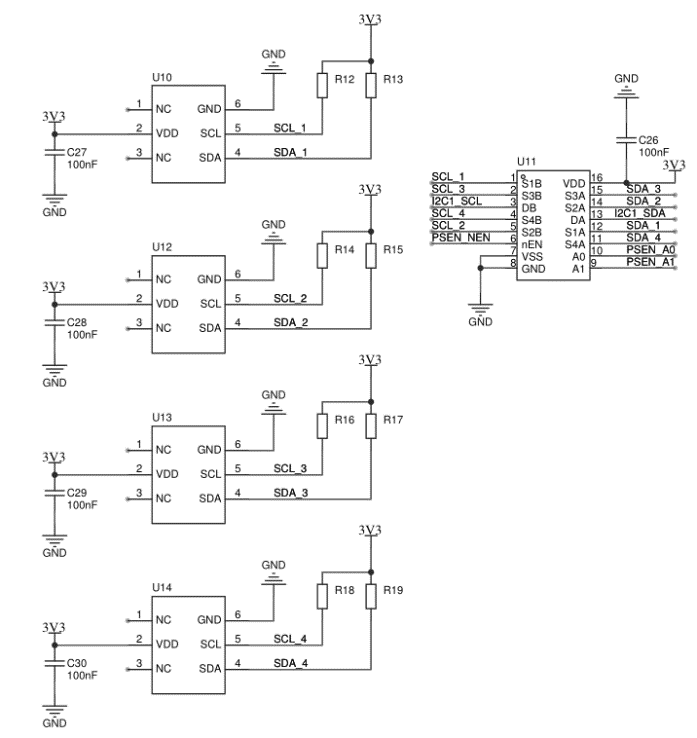
图1.8 气压传感器外围电路
气压传感器总共有4个,利用数据选择器进行片选,从而实现配置一个I2C,控制4个传感器的目的。
数据选择器的引脚说明如下所示:
nEN:使能端,低电平有效;
A1、A0:片选信号,输入为00、01、10、11;
SxA、SxB:当片选选中时,与DA、DB连通。
在本项目中,通过MCU输出GPIO高低电平进行片选信号的控制,从而选中指定的气压传感器,然后通过I2C总线进行气压传感器和MCU的通信。当数据选择器的A1和A0位00时,MCU和第一个压力传感器进行通信,读取其气压返回值,同理当A1和A0为01时,MCU和第二个压力传感器进行通信,读取其气压返回值。
2.6 主控板PCB
STM32主控板电路的PCB如图1.9、图1.10所示。
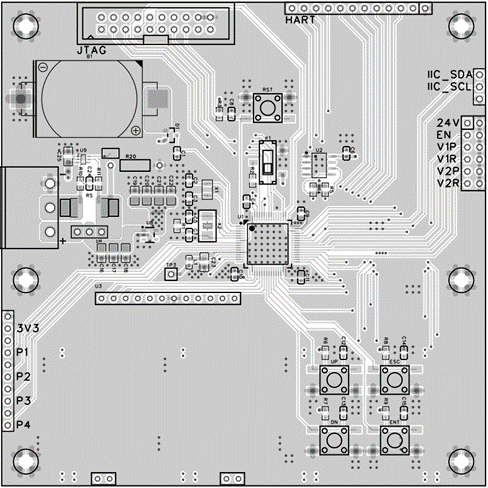
图1.9 主控板电路Top层
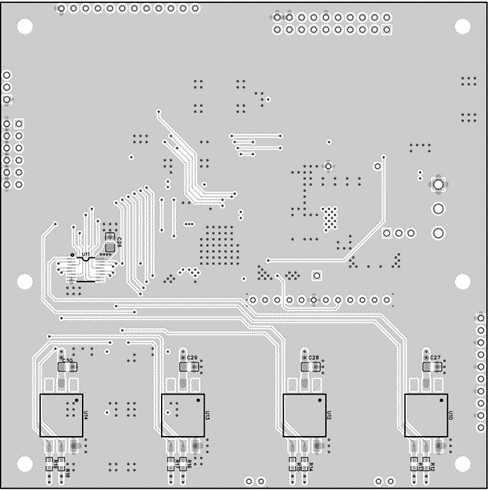
图1.10 主控板电路Bottom层
3 压电陶瓷驱动电路
压电陶瓷驱动电路主要由两部分构成:升压电路和继电器开关电路。前者实现(DC-DCs)24V-200V的电压转换,后者由MCU输出PWM进行控制。
3.1 压电陶瓷先导阀
压电陶瓷片有3个引脚,采用三线驱动,可向上及向下弯曲,示意图如图1.11所示。
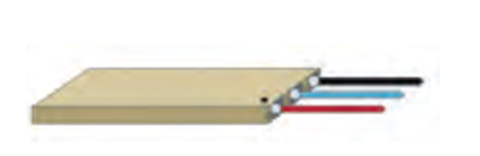
图1.11 压电陶瓷片示意图
如上图所示,正极(红线)接200V,负极(黑线)接地,中间电极(蓝线)控制电压在0~200V之间,压电陶瓷片的上翘程度和控制电压呈线性关系。
压电陶瓷先导阀是压电陶瓷驱动电路的控制对象,其内部结构和外观如图1.12和1.13所示。
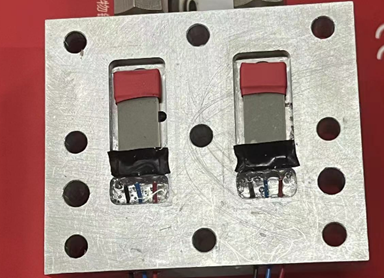
图1.12 压电陶瓷先导阀内部结构
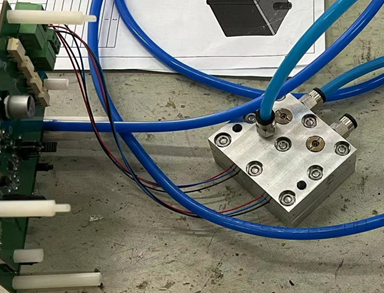
图1.13 压电陶瓷先导阀外观
压电陶瓷先导阀由进气口、充气口和放气口构成,其中进气口连接气源,充气口和放气口分别由一片压电陶瓷片控制,压电陶瓷控制线电压施加的高低,决定着该气路的开断程度。因此,MCU可以借助压电陶瓷驱动电路对压电陶瓷先导阀的充气和放气动作进行控制,进而影响后级二级放大器的动作和阀门的物理位移。
3.2 DC-DC直流升压电路
LT8365是一种电流模式的DC-DC电压变换器,具有从2.8V到60V输入操作的1.5A、150V开关。凭借独特的单反馈引脚架构,它能够升压、SEPIC或反相配置。其突发模式操作消耗低至9µA的静态电流,因此LT8365在非常低的输出电流下也能保持高效率,同时能将将典型的输出纹波保持在15mV以下,引脚如图1.14所示。
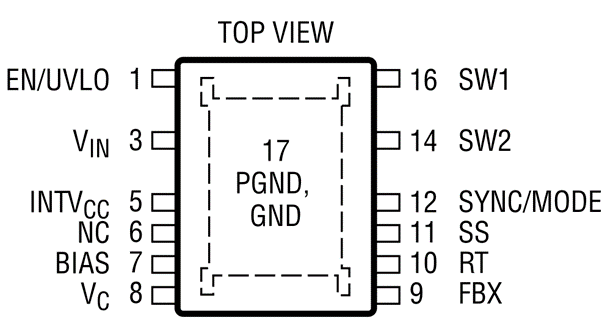
图1.14 LT8365电源芯片引脚图
EN/UVLO:停机和欠压检测引脚。该引脚为低电平时,LT8365关闭,当该引脚为高电平时,LT8365激活。
VIN:输入电源,该引脚必须在局部绕过。
INTVCC:针对内部负载的调节式3.8V供应,该引脚必须用1µF低ESR陶瓷绕过电容器到GND,同时,该引脚不允许外接额外的组件或负载。
FBX:电压调节反馈引脚。
SYNC/MODE:该引脚允许五种可选择的模式进行性能优化。
使用LT8365设计的DC-DC直流升压电路原理图如图1.15所示。
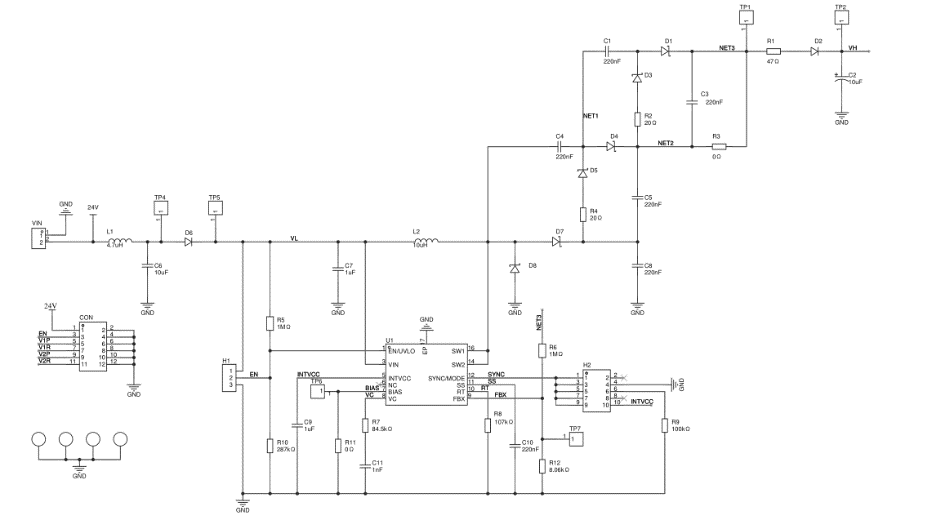
图1.15 直流升压电路
电路首先对输入的24V直流进行滤波,利用跳线帽H1进行使能,LT8365在电路拓扑结构中作为boost converter开关,控制反馈电阻R12的阻值可以对输出的直流电压进行线性控制。
电路升压主要利用电荷泵的方式,通过交替对电容充放电,逐步将电压加倍。电荷泵的基本原理如下:开关来回切换,控制电容的充电与放电,当充电电容开始充电时,此时电荷泵的输出电压为输入电压;当充电电容断开,放电电容放电时,电容通过电感的反动电动势产生高于输入电压的电压,此时电路的输出电压便高于输入电压了。
对于电荷泵的低输出电流,符合项目要求的低功耗场合,满足需求。
3.3 固态继电器开关电路
固态继电器常在高压电路中作为开关出现,能够有效地对电路前级和后级进行隔离,开关的电路如图1.16所示。
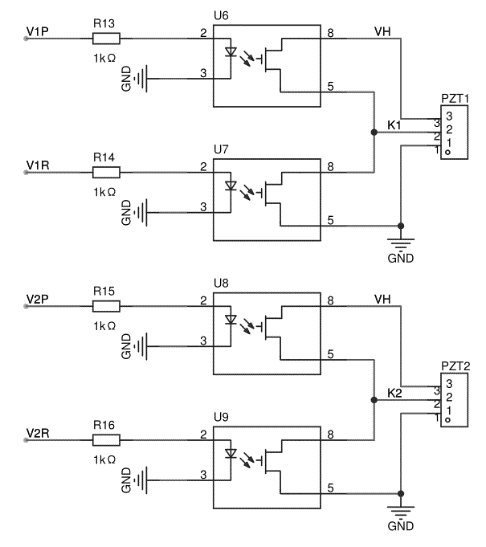
图1.16 继电器开关电路
当V1P为高电平,V1R为低电平时,继电器U6导通,VH=K1;同理,当V1P为低电平,V1R为高电平时,继电器U7导通,K1=GND。
V1P、V1R、V2P、V2R由MCU输出PWM进行控制,V1P和V1R不可以同时为高电平,但是允许同时为低电平。
3.4 压电陶瓷驱动电路PCB
压电陶瓷驱动电路的PCB如图1.17、图1.18所示。
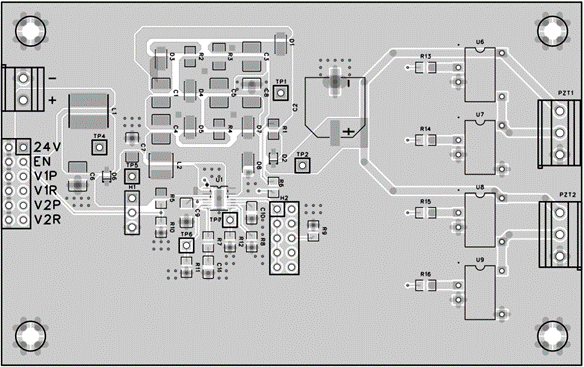
图1.17 压电陶瓷驱动电路Top层
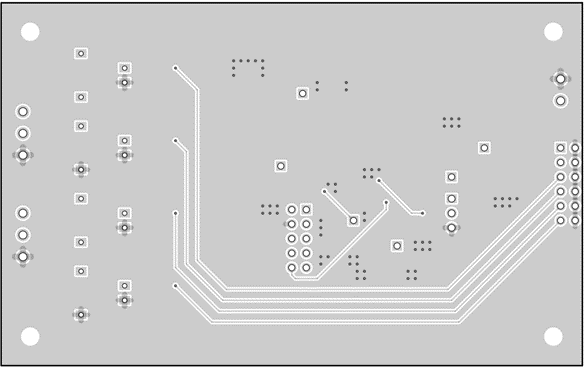
图1.18 压电陶瓷驱动电路Bottom层
二、系统调试与误差分析
1 系统调试过程
本项目的调试分析阶段的具体流程如下图2.1所示:
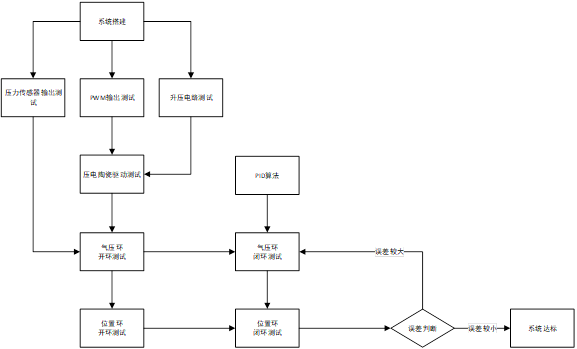
图2.1 系统调试分析阶段具体流程框图
在本项目的调试测试过程中,主要内容由硬件测试、软件测试、联合测试构成。其中的硬件测试主要为升压电路的测试,软件测试主要为PWM输出和压力传感器的测试,联合测试主要为压电陶瓷驱动的测试,其又由开环测试和闭环测试构成。开环测试就是单向输入、单向输出,给定一个输入量,观察输出量是否符合预期要求;闭环就是为了输出量稳定在预设值上,人为引入反馈,通关PID算法实现输出的稳定与精确,闭环测试就是测试输出量是否足够稳定,振荡幅度是否足够小。
由于外界环境和物理因素的影响,甚至由于硬件电路器件参数运行不稳定的差异可能对系统的运行产生误差,在这次设计中,以小于±5%作为系统的误差要求。若满足该误差要求,则说明系统指标符合要求;若不满足,则对闭环算法进行优化,再次进行调试与改进。
2 测试结果检验
2.1 硬件测试
硬件测试的对象为直流升压电路,输入电压为24V直流,预期输出为200V直流,测试结果如图2.2所示。
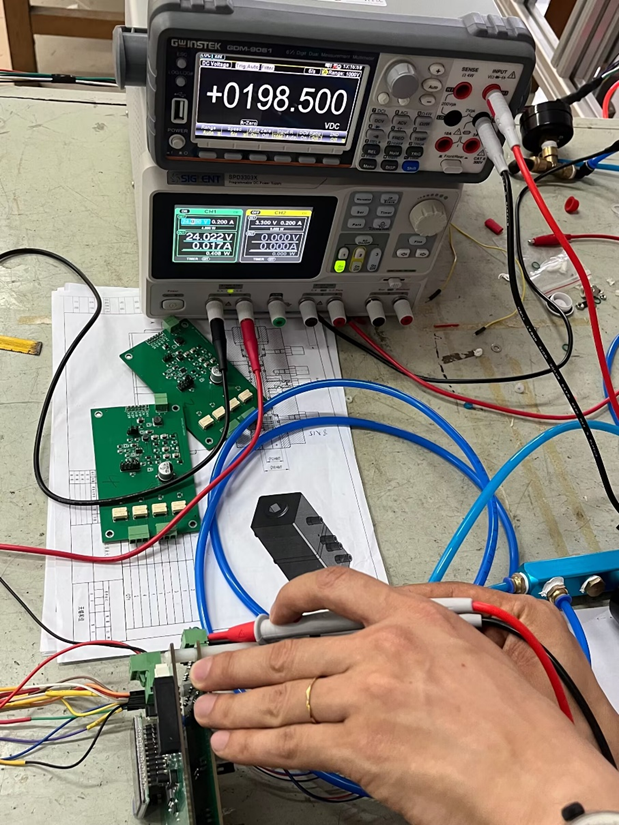
图2.2 直流升压电路测试
由测试结果可知,在输入电压为24V的情况下,输出电压为198.5V,符合预期输出要求。
2.2 软件测试
软件测试的对象为PWM波形输出和压力传感器。
(1)PWM波形测试
PWM输出要求利用定时器和GPIO实现100Hz的可调PWM波形输出,前者涉及比较输出和计数更新,后者涉及GPIO高低电平输出,测试结果如图2.3和图2.4所示。
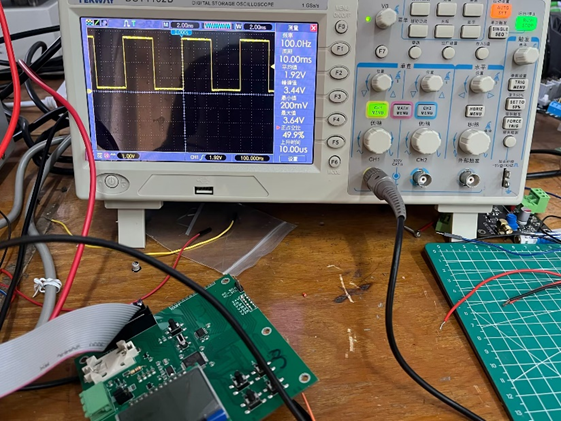
图2.3 PWM输出测试(1)
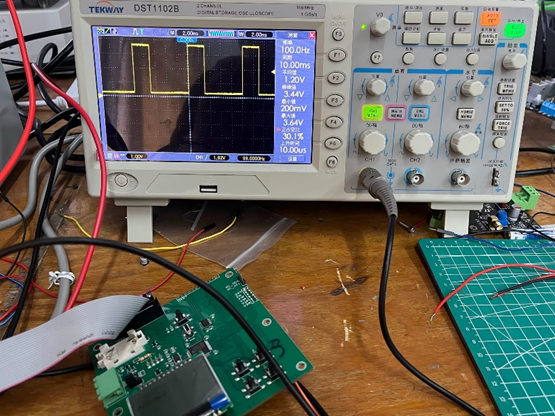
图2.4 PWM输出测试(2)
由测试结果可知,在利用定时器和GPIO的情况下,输出的PWM波形的高电平为3.3V,低电平为0V,并且输出占空比可调,符合预期的输出要求。
(2)压力传感器测试
压力传感器的调试要求利用I2C总线完成MCU与模块的通信,通过写入测量命令和读取命令的方式,完成传感器数据的读取,测试结果如图2.5所示。
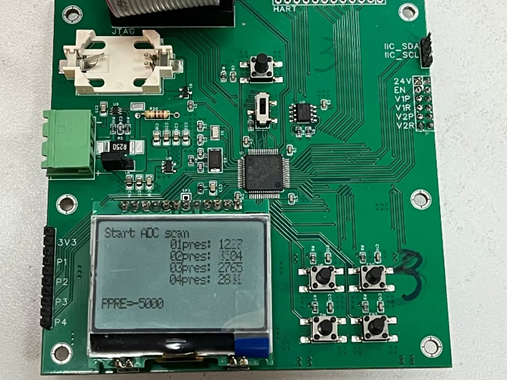
图2.5 压力传感器测试
由测试结果可知,压力传感器成功地与MCU建立通信,LCD显示屏成功地显示出了压力值,测量数据见表2.1所示。
表2.1 气压数据测量表
压力传感器(kPa) 实际气压(kPa) 误差
104 100 4.1%
206 200 3.2%
312 300 4.2%
414 400 3.5%
由上述表格数据可知,气压传感器测量数据的误差在±5%以内,符合系统设计要求。
2.3 联合测试
(1)压电陶瓷驱动测试
压电陶瓷的驱动由直流升压电路输出和PWM输出共同完成,将PWM送入固态继电器,观察压电陶瓷的动作,测试结果如图2.6所示。
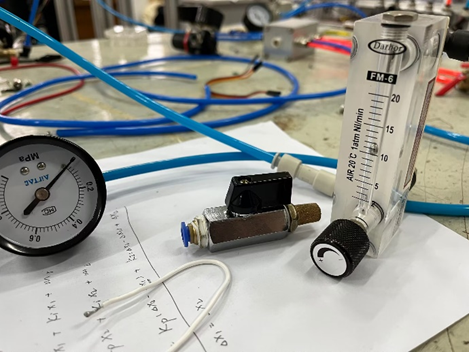
图2.6 压电陶瓷驱动测试
由测试结果可知,压电陶瓷可以按照预期的要求上翘,同时上翘的程度也可以通过占空比的调节进行控制,通过流量计可以看出气室可以较为灵敏地打开和关闭,测试的结果符合预期要求。
(2)气压环开环测试
气压环开环,指的是单方向操作,不考虑反馈,可以通过改变压电陶瓷的上翘状态,控制先导阀充气孔和放气孔的状态,进而控制一级先导阀内的气压值,测试结果如图2.7和图2.8所示。
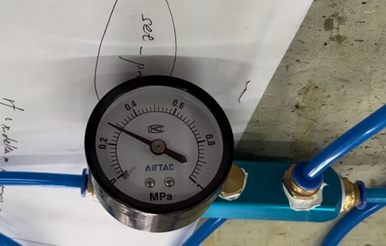
图2.7 气压环开环测试(1)
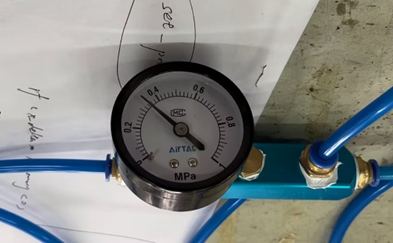
图2.8 气压环开环测试(2)
由测试结果可知,一级先导阀的气室气压可以分别为0.28Mpa和0.34Mpa,气压可以较为灵敏地控制,气压环的开环测试符合预期要求。
(3)位置环开环测试
位置环开环,指的是控制二级放大器之后气动阀门的位置,通过改变一级先导阀的气室气压,进而控制二级放大器的执行动作,从而单向地控制气动阀门在满行程中的位置,测试结果如图2.9和图2.10所示。
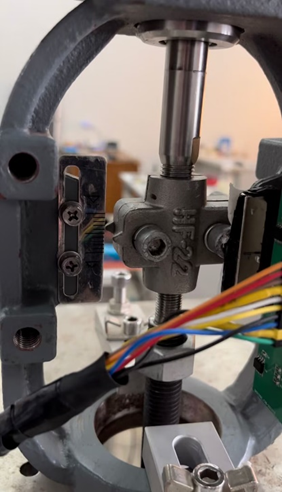
图2.9 位置环开环测试(1)
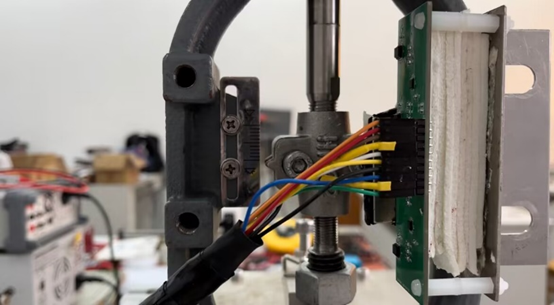
图2.10 位置环开环测试(2)
由测试结果可知,二级放大器后的气动阀门位置为50%行程和100%行程,阀门位置可以灵敏地受到一级先导阀气室气压的控制,测试结果符合预期要求。
(4)气压环闭环测试
气压环闭环,指的是通过引入气压反馈,按照PID闭环算法,实时动态地改变充气和放气状态,从而达到一级先导气室气压可以稳定在某一个预设气压值的目的,将气压环的预设气压设置为0.29Mpa,测试结果如图2.11所示。
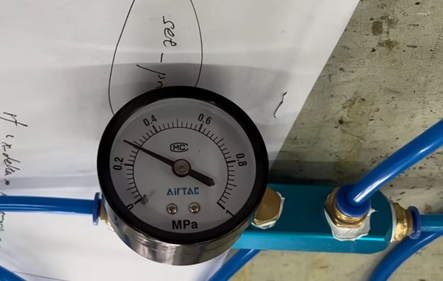
图2.11 气压环闭环测试
由上图可知,气压环的输出为0.28Mpa,表5.2中包含测试的多组数据。
表2.2 气压环闭环测试表
预设气压(Mpa) 实际气压(MPa)
0.2 0.22
0.25 0.26
0.29 0.28
0.35 0.36
由表格数据可知,一级先导阀后的气室气压可以较为稳定地在某一个预设值轻微振荡,误差较小,基本符合预期要求。
(5)位置环闭环测试
位置环闭环,指的是通过引入气压反馈和气动阀门位置反馈,按照PID闭环算法,不断改变一级先导阀的气室气压,控制二级放大器的动作,进而将气动阀门的位置稳定在某一个预设位置。将预设位置设置为75%的行程,测试结果如图2.12所示。
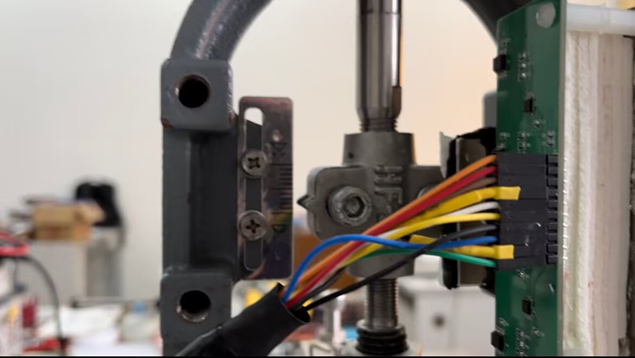
图2.12 位置环闭环测试
由上图可知,二级放大器后的气动阀门经过位置和气压双重反馈的PID算法运算之后,能够较为稳定地在达到77%的预设行程,表2.3中包含多组位置环闭环测试数据。
表2.3 位置环闭环测试表
预设行程 实际行程 误差
30% 31.1% 3.6%
40% 41.3% 3.3%
50% 51.7% 3.4%
60% 62.1% 3.5%
由上表测试结果可知,误差大小均小于既定的±5%要求,因此,本项目的系统测试结果符合预期要求。
openvela 操作系统专为 AIoT 领域量身定制,以轻量化、标准兼容、安全性和高度可扩展性为核心特点。openvela 以其卓越的技术优势,已成为众多物联网设备和 AI 硬件的技术首选,涵盖了智能手表、运动手环、智能音箱、耳机、智能家居设备以及机器人等多个领域。
更多推荐
 11
 0
- 0


 已为社区贡献1条内容

所有评论(0)