登录社区云,与社区用户共同成长
邀请您加入社区
本文详细介绍了如何在Matlab 2015b中配置Stateflow进行嵌入式系统开发,包括环境搭建、状态机设计、代码生成等关键步骤。通过实战案例和优化技巧,帮助开发者高效实现复杂状态逻辑的可视化建模与自动代码生成,显著提升嵌入式开发效率。
四旋翼无人机是科研人员测试和评估飞行控制理论、导航技术、实时系统及机器人技术等领域创新方案的重要工具。学术界正通力合作,持续优化四旋翼无人机执行复杂空中机动的性能表现。本项目重点研究四旋翼无人机在二维垂直平面的运动特性,基于线性二次调节器和代数里卡提方程理论构建最优控制方案。后续通过卡尔曼滤波器,从含噪声的测量数据中实时推算系统状态参数。
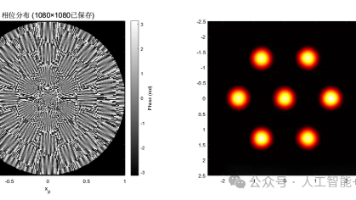
在激光微纳加工、光学操控、光场调控、并行激光直写与多焦点荧光成像等应用中,如何高效、稳定地产生高均匀性的多焦点光束,一直是光场调控中的核心问题之一。传统多焦点生成方法大多依赖 Gerchberg–Saxton(GS)等迭代算法,虽然通用性强,但也存在计算量大、收敛不稳定、难以嵌入实时系统等局限。非迭代方法在以下方面具有天然优势:✅ 无需循环迭代,计算速度快✅ 相位结构可解析设计,物理意义清晰✅ 焦
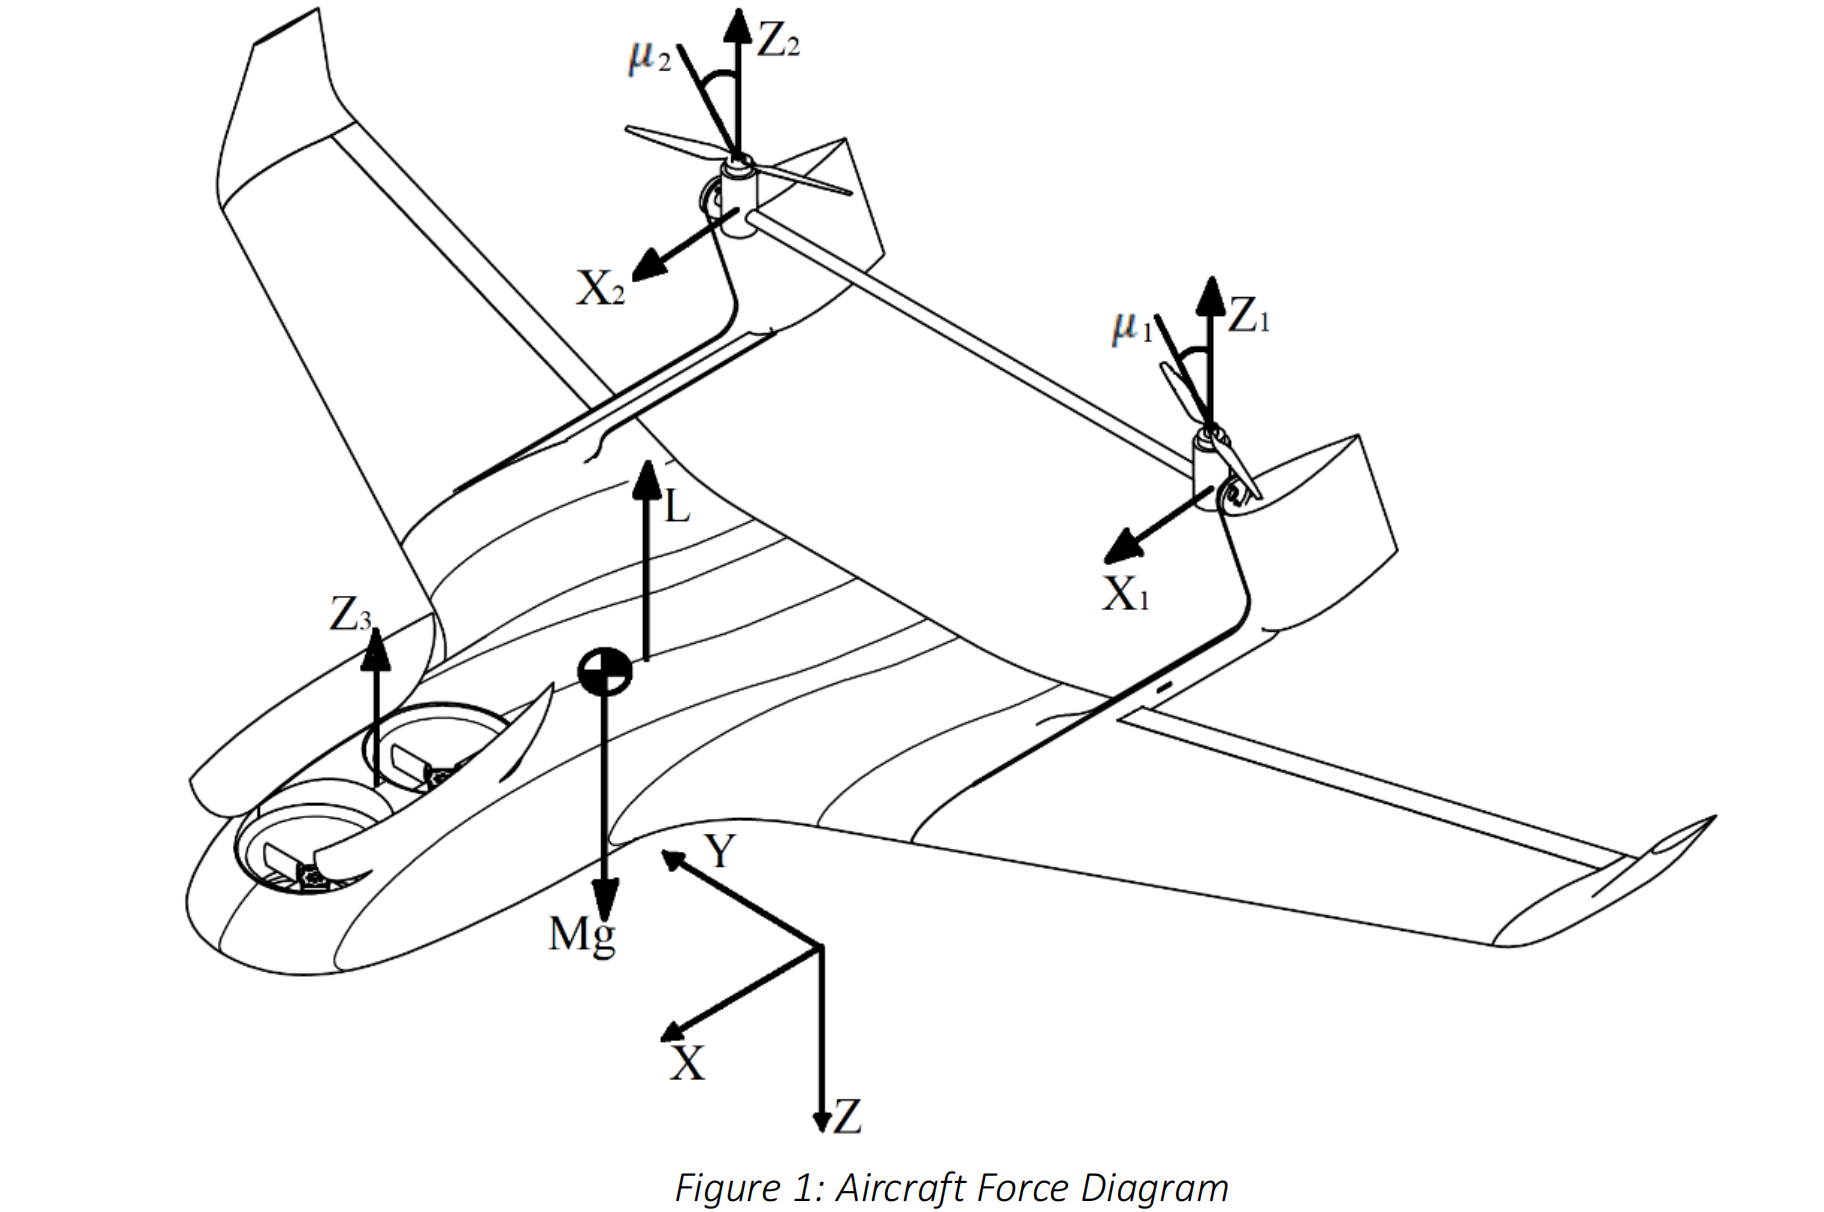
优势:DDPG通过端到端学习连续控制策略,避免了传统方法对精确模型的依赖,在非线性、高维状态空间中表现优异。其在倾转旋翼无人机中的应用已覆盖姿态控制、路径规划与多模态过渡等场景。挑战训练效率:复杂动力学下的样本需求量大,可结合优先级经验回放(PER)加速收敛。鲁棒性提升:引入TD3(双延迟DDPG)抑制Q值高估,或结合模型预测控制(MPC)增强抗干扰能力。硬件部署:需优化算法实时性,适配嵌入式飞控
引入了一种高效的半数值边界元方法,用于计算交指触摸传感器的响应,并用其展示了嵌入式印刷电容式触摸传感器在钢基材上的一些有趣特性。该方法的优势在于能够高效计算具有有限导电性的层组合以及任意顺序的层介电常数,适用于所有纵横比。该方法还用于进一步研究之前的发现,我们已经表明,在低频下测量交指电极之间的耦合电容是最灵敏的方法。
激光雷达SLAM(Simultaneous Localization and Mapping)通过激光雷达获取环境点云数据,实现机器人自主定位与环境地图构建。扫描匹配算法通过对齐相邻帧点云估计相对位姿,是减少累积误差的核心环节。贪心算法通过局部最优选择实现高效位姿优化,适用于实时性要求高的场景。本文详细解析了基于ICP的扫描匹配算法原理,结合贪心策略提出位姿优化框架,并通过Matlab仿真验证算法
飞机电力系统 (EPS) 是安全关键系统,可为起落架或飞行控制执行器等重要负载提供电力。随着一些液压、气动和机械部件被电气部件取代,现代飞机 EPS 变得越来越复杂,因为硬件子系统数量更多以及它们与嵌入式控制软件的交互 [1]。电力系统的电气化允许实施智能控制技术,通过对电力资源的优化管理来实现更高的性能和整体效率。然而,今天的 EPS 设计主要遵循顺序衍生设计过程,其估计早期设计决策对最终实施的
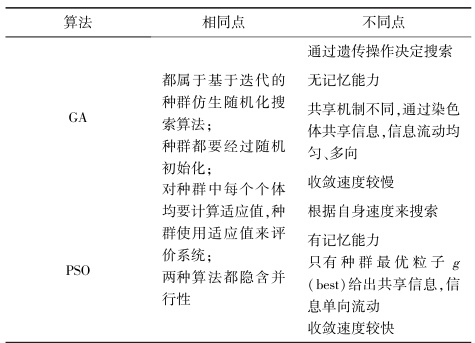
总结GA更适合静态环境下的全局路径探索,PSO在动态环境中表现更优,而混合算法通过优势互补,在复杂任务中综合性能最佳。混合算法的核心挑战在于平衡计算效率与优化精度,需根据任务需求选择分层、嵌入式或并行策略。未来方向多算法融合:结合蚁群算法、深度学习等进一步提升适应性。硬件加速:利用FPGA或GPU实现混合算法的并行计算。动态参数调整:设计自适应惯性权重和变异概率。通过上述分析可见,混合遗传-粒子群
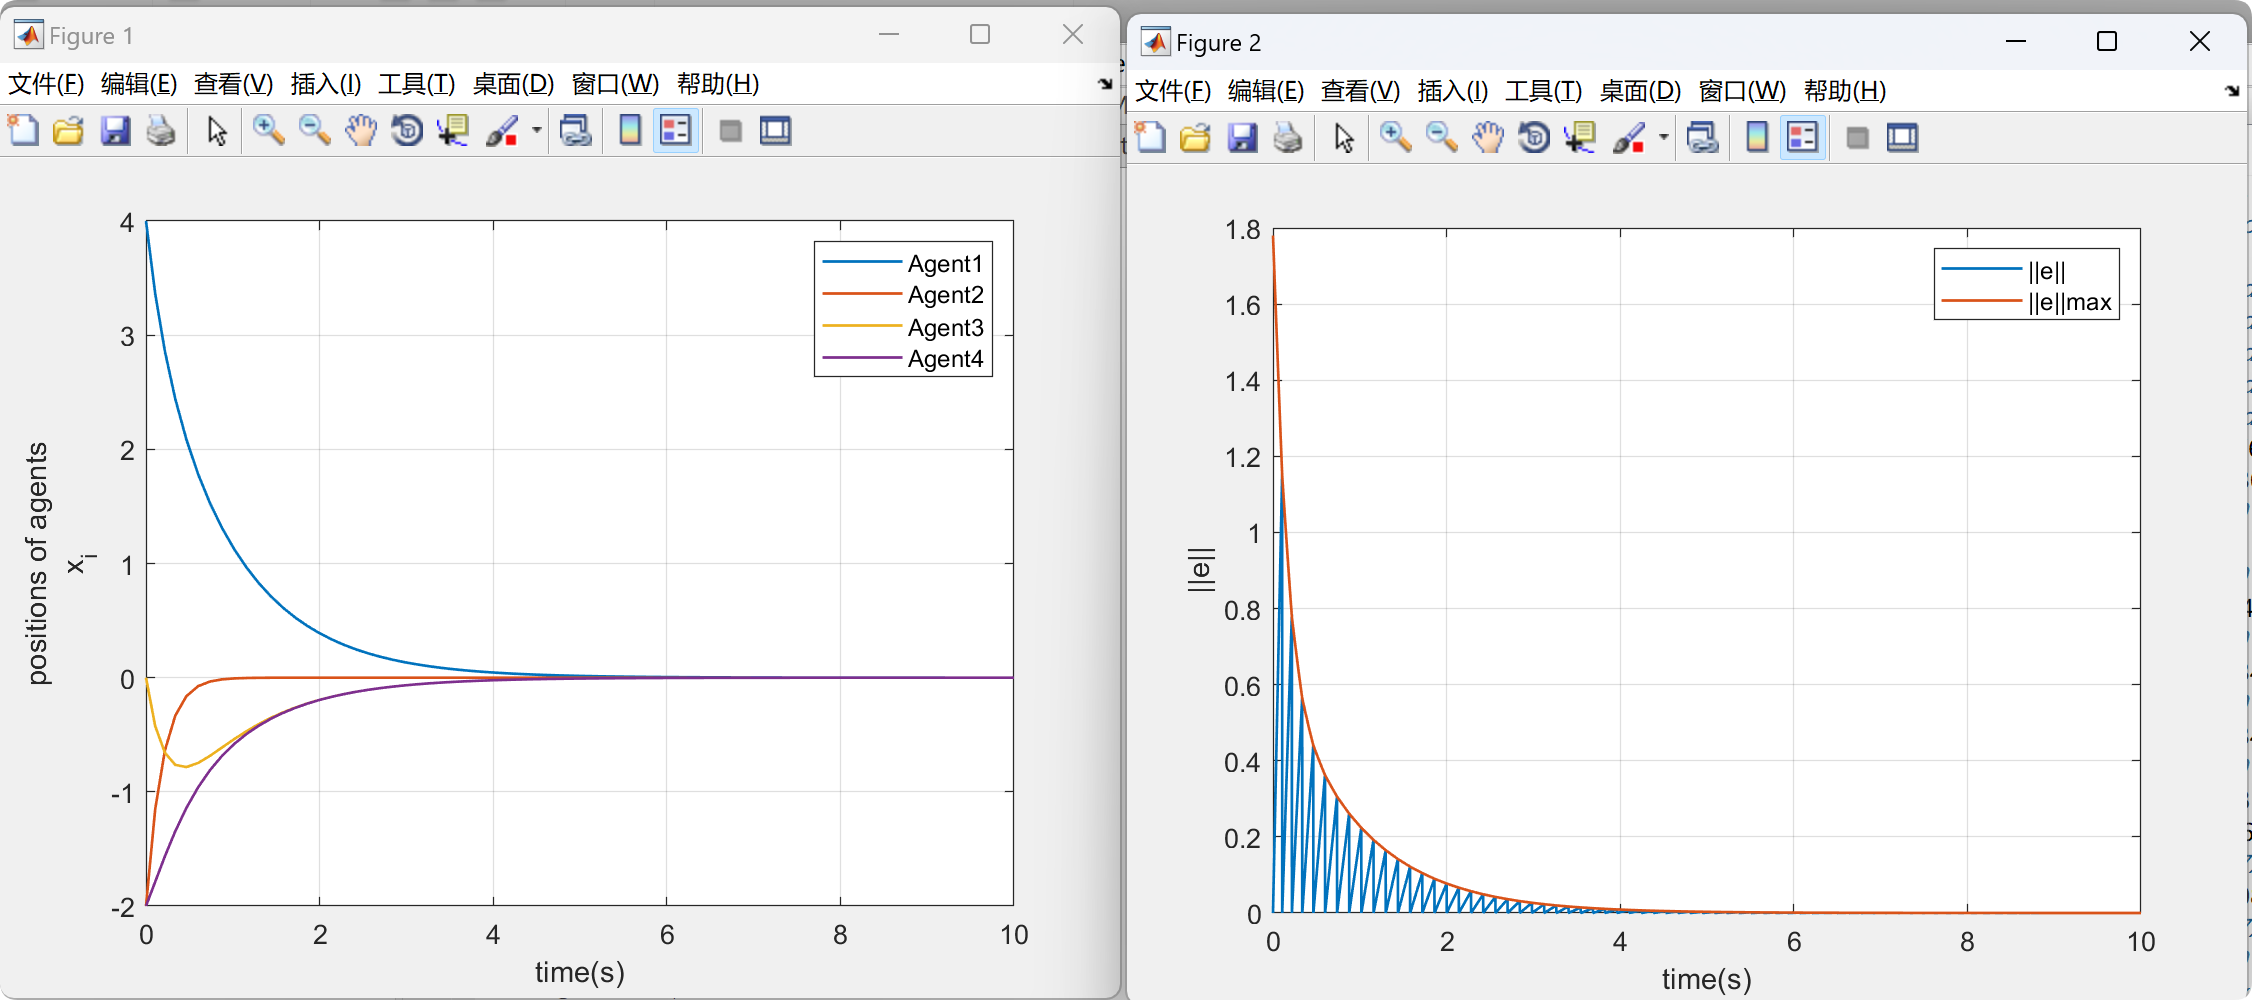
多智能体系统的事件驱动策略是受到未来使用资源有限的嵌入式微处理器的启发,这些微处理器将收集信息并触发个体智能体控制器的更新。本文考虑的控制器更新是事件驱动的,取决于某个测量误差与状态函数范数的比值,并应用于一阶一致性问题。首先考虑了集中式方案,然后是其分布式对应方案,在该方案中,智能体仅需要知道其邻居的状态即可实现控制器。随后,结果被扩展到自触发设置,其中每个智能体在上一次更新时计算其下一次更新时
优先选择贝叶斯步进 LMS 的场景:高斯信号信噪比波动较大(如通信系统中的信道衰落场景);对收敛速度与稳态误差均有较高要求(如雷达信号滤波、语音降噪);可通过先验信息(如历史滤波系数、信号方差)优化初始参数的场景。传统 LMS 更优的场景:计算资源受限的实时系统(如嵌入式设备中的简单滤波);信号统计特性稳定(如固定噪声环境下的工频干扰抑制)。四、典型应用案例与工程实现1. 关键应用场景落地。
MATLAB基于多智能体分布式模型预测控制 编队 队形变换论文复现带文档,MATLAB MPC 无人车无人机编队,无人船无人艇控制编队控制强化学习,嵌入式应用,simulink仿真验证 PID 智能体数量变化
人形机器人因其在医疗、康复、探索等领域的巨大潜力而备受关注。然而,复杂的多自由度结构和动态环境使得人形运动控制成为一项极具挑战性的任务。传统的运动控制算法,例如基于模型的控制或强化学习,往往计算复杂度高,对计算资源要求严苛,难以在嵌入式系统或低功耗机器人平台上实时运行。因此,开发一种计算轻量级且能够实现鲁棒控制的人形运动控制算法显得尤为重要。
人形机器人以其在复杂环境中的适应性和完成复杂任务的能力而备受关注。然而,控制人形机器人面临诸多挑战,包括高自由度、非线性动力学、以及对实时性的严格要求。传统的运动控制算法往往计算量大,难以在资源有限的嵌入式平台上实现。因此,开发计算轻量级的人形运动控制算法显得尤为重要。本文将深入探讨一种名为PID++的算法,它是一种专为人形机器人设计的、计算效率极高的运动控制方法。我们将分析其设计原理、优势、以及
PowerECU 将 Simulink 的这项核心技术深度整合到其开发平台中,为汽车电子和氢能源领域的客户提供了强大的技术支撑,助力他们更快速、更高效地开发出高质量的嵌入式控制系统。在现代汽车工业和新兴的氢能源领域,嵌入式控制系统的复杂性日益提升,对开发效率和产品可靠性提出了更高要求。协议的标定工具,可以实现控制策略的可视化调节和参数标定。极大地降低了开发门槛,缩短了开发周期,让工程师可以更专注于